Bons plans du moment
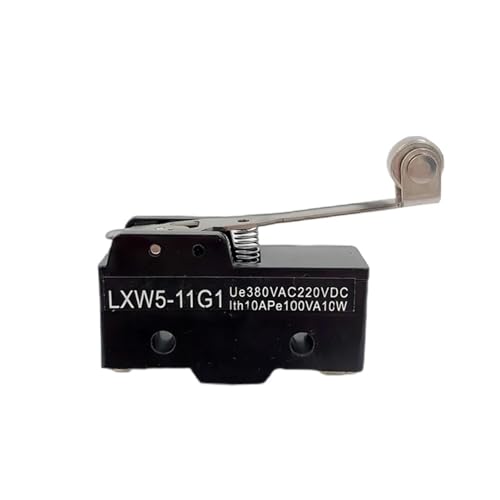
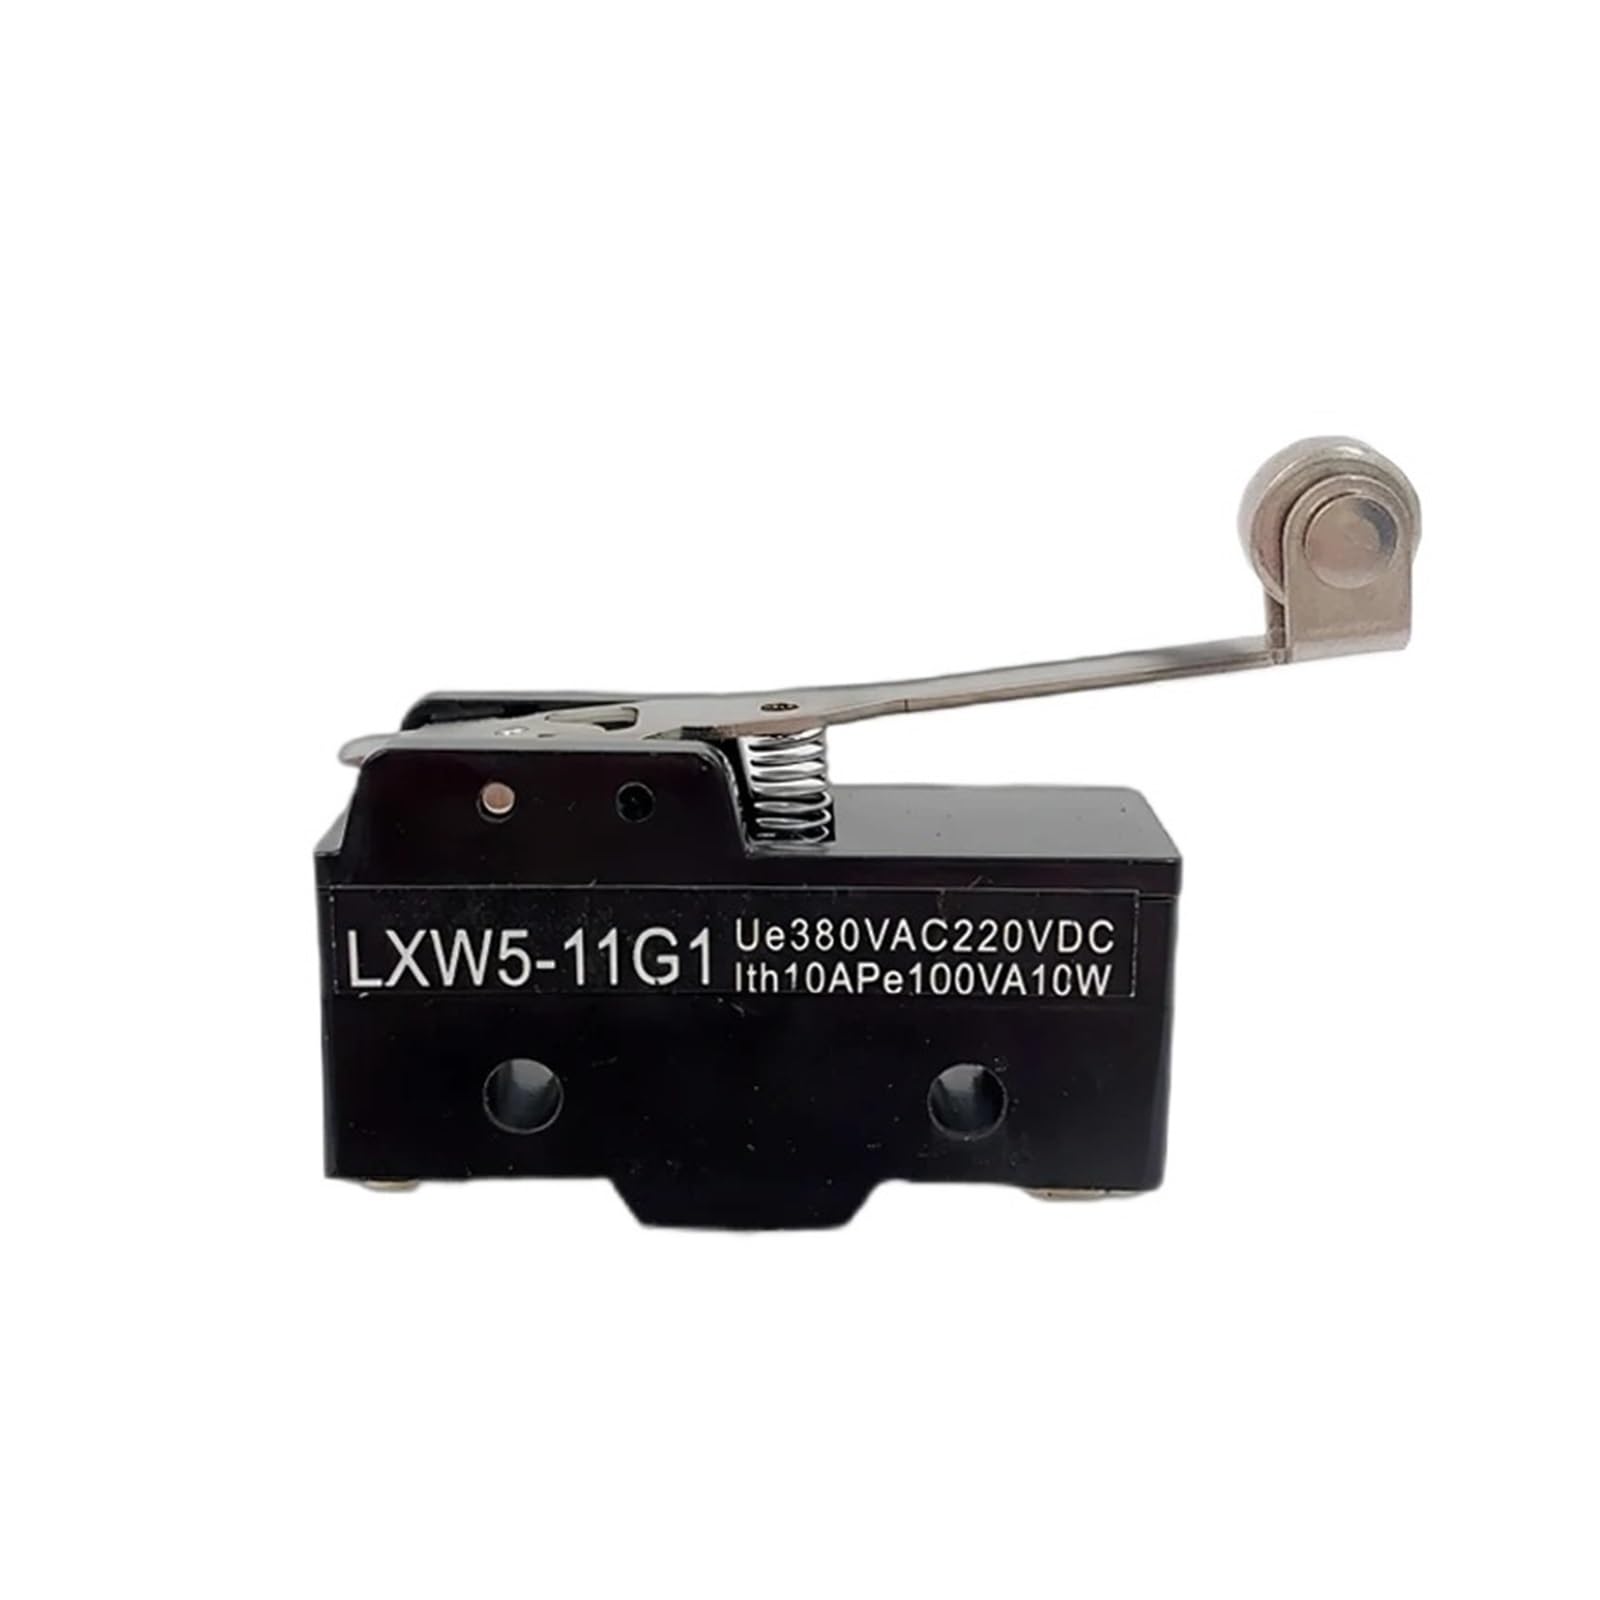
Interrupteur de position momentané pour l'industrie et la robotique
Besoin d'un capteur de position mécanique fiable ? Ce micro-interrupteur de fin de course à bouton-poussoir momentané répond aux exigences de positionnement les plus strictes. Utilisé comme détecteur de présence ou butée de sécurité, il convertit une action mécanique en signal électrique net pour stopper ou inverser un mouvement motorisé.
Caractéristiques principales et schéma de câblage
Grâce à son architecture SPDT, l'appareil gère un circuit normalement ouvert et un circuit normalement fermé. Le câblage s'effectue simplement via le système de levier à vis qui accepte des câbles rigides ou souples avec embouts.
Détails de conception
- Actionneur à levier : Démultiplication de la force d'activation pour un déclenchement précis même avec une faible pression extérieure.
- Isolation haute tension : Supporte des pointes d'alimentation jusqu'à 380V CA pour une intégration sans risque dans les réseaux d'usine.
- Boîtier scellé : Protège les contacts internes contre les projections de poussière fine et les résidus d'huile de coupe.
Un choix standardisé pour le remplacement rapide des pièces d'usure sur les ponts roulants et les élévateurs industriels.